- LiDARとは?自動運転・ロボットを支える3Dセンサーの仕組み・種類・将来性を徹底解説
- ① LiDARとは?
- ② LiDARはどのように距離を測る?
- ③ 点群データとは?
- ④ LiDARはなぜ「3Dの目」と呼ばれる?
- ⑤ LiDARとカメラの違い
- ⑥ LiDARとレーダーの違い
- ⑦ センサーフュージョンとは?
- ⑧ LiDARの主な構成部品
- ⑨ 受光素子とは?
- ⑩ LiDARの測定方式
- ⑪ LiDARの走査方式
- ⑫ 機械回転式LiDAR
- ⑬ MEMS式LiDAR
- ⑭ フラッシュLiDAR
- ⑮ 光フェーズドアレイ式LiDAR
- ⑯ ソリッドステートLiDARとは?
- ⑰ LiDARの測定距離
- ⑱ 自動運転車での活用
- ⑲ ロボタクシーでの活用
- ⑳ モバイルロボットでの活用
- ㉑ SLAMとは?
- ㉒ 二足歩行ロボットでの活用
- ㉓ 四足歩行ロボットでの活用
- ㉔ ドローンでの活用
- ㉕ 森林調査での活用
- ㉖ 無人建機での活用
- ㉗ スマート工場での活用
- ㉘ インフラ点検での活用
- ㉙ スマートフォンやARでの活用
- ㉚ デジタルツインとの関係
- ㉛ スマートシティとの関係
- ㉜ フィジカルAIとの関係
- ㉝ エッジAIとの関係
- ㉞ LiDARを支える半導体
- ㉟ シリコンフォトニクスとの関係
- ㊱ LiDARのメリット
- ㊲ LiDARの課題
- ㊳ 雨・霧・雪に弱いのはなぜ?
- ㊴ 他のLiDARとの干渉
- ㊵ LiDARの安全性
- ㊶ LiDARの低価格化が重要な理由
- ㊷ 今後のLiDARはどう進化する?
- ㊸ 家庭用ロボットへの普及
- ㊹ 投資テーマとして見るLiDAR
- ㊺ 投資家が見るべきポイント
- ㊻ LiDAR投資のリスク
- ㊼ カメラだけで自動運転は可能なのか?
- ㊽ LiDARが社会へ与える影響
- LiDARの進化を一本の流れで理解する
- 【まとめ】LiDARはAIが現実世界を理解するための3Dの目
LiDARとは?自動運転・ロボットを支える3Dセンサーの仕組み・種類・将来性を徹底解説
近年、自動運転車、ロボタクシー、ドローン、モバイルロボット、二足歩行ロボット、無人建機、スマート工場など、現実世界で動くAIの開発が急速に進んでいます。
こうした自動運転車やロボットが安全に動くためには、周囲に何があり、どの程度離れているのかを正確に把握しなければなりません。
そのための重要な技術が、
LiDAR(ライダー)
です。
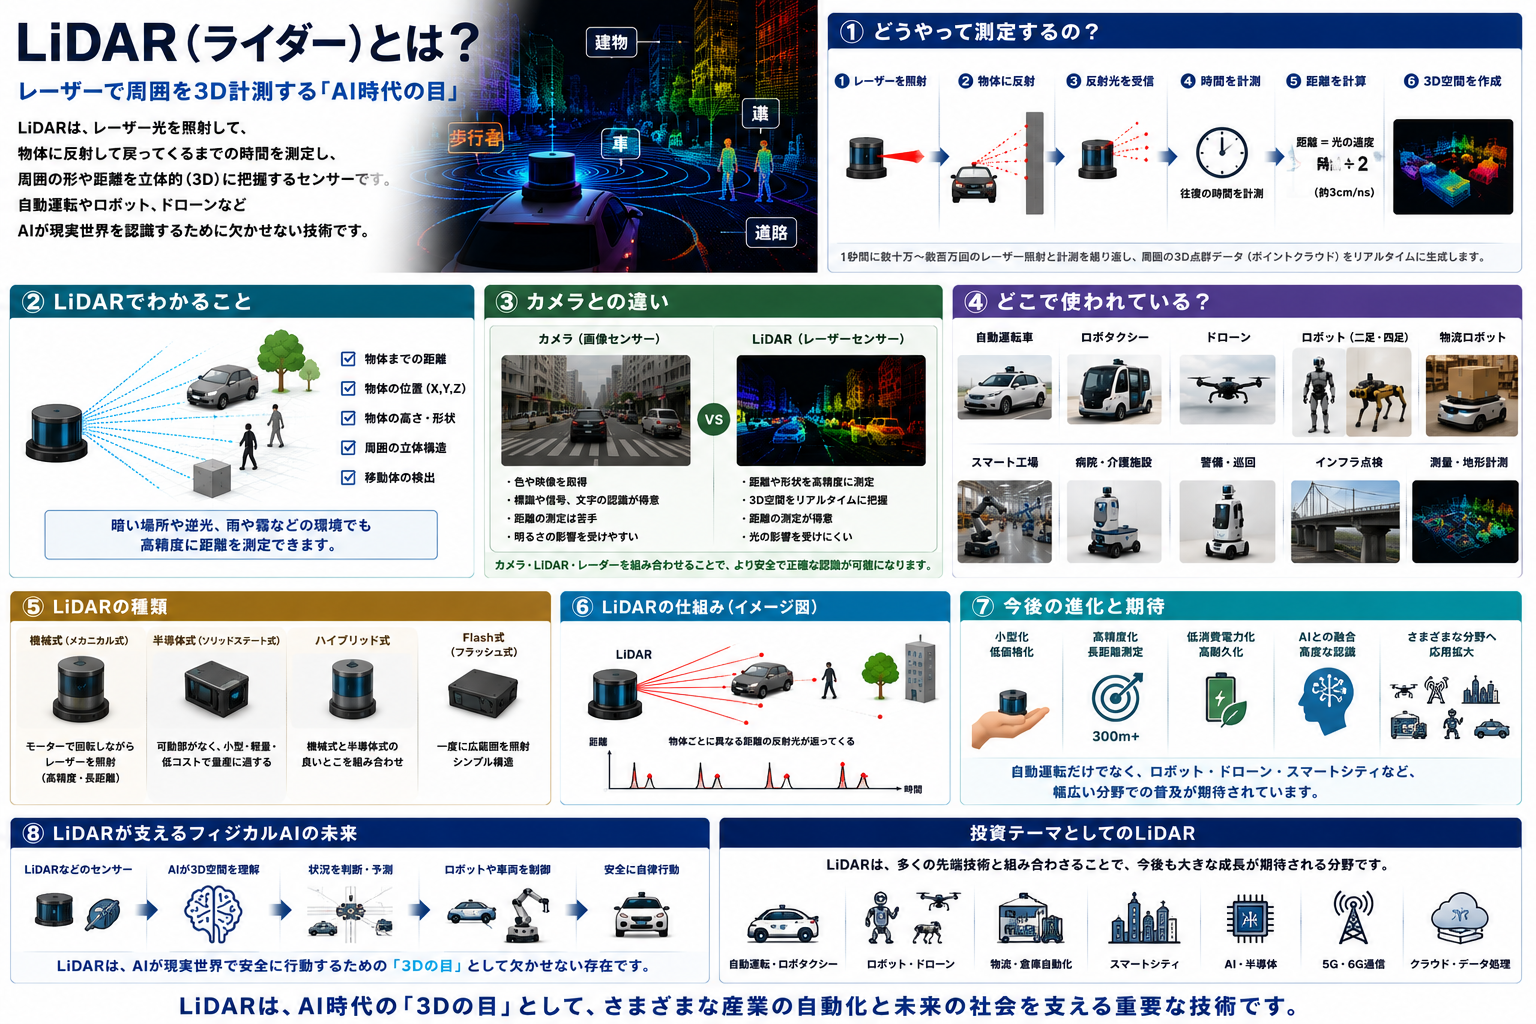
LiDARとは、レーザー光を使って周囲の物体までの距離や形状を測定し、現実空間を立体的な3Dデータとして把握するセンサーです。
人間に例えると、周囲の奥行きや形状を理解するための「3Dの目」に近い存在です。
カメラが色や文字、信号、標識などの認識を得意とする一方で、LiDARは物体までの距離、高さ、立体形状、空間全体の構造を高精度に測定できます。
そのため、AIが現実世界を認識し、自動車やロボットを安全に制御するフィジカルAI時代において、重要な基盤技術の一つとして注目されています。
この記事では、LiDARの仕組み、カメラやレーダーとの違い、種類、活用分野、メリット・デメリット、半導体との関係、投資テーマとしての将来性まで詳しく解説します。
① LiDARとは?
LiDARとは、
Light Detection and Ranging
の略称です。
日本語では、光による検出と測距という意味になります。
LiDARはレーザー光を対象物へ照射し、反射して戻ってくるまでの時間を測ることで、物体までの距離を計算します。
レーザー光を照射
↓
物体に当たって反射
↓
反射光をセンサーで受信
↓
光が往復した時間を計測
↓
対象物までの距離を計算
この測定を高速で繰り返すことで、人、車、道路、建物、壁、棚、樹木などの位置や形状を立体的に把握します。
取得したデータは、無数の点で構成された、
点群データ
として表現されます。
② LiDARはどのように距離を測る?
LiDARは、光が非常に速く進む性質を利用して距離を測定します。
レーザー光が対象物まで進み、反射して戻るまでの時間を測れば、その物体までの距離を計算できます。
基本的な考え方は、
距離=光の速度×往復時間÷2
です。
最後に2で割るのは、測定した時間が対象物までの片道ではなく、行きと帰りを合わせた往復時間だからです。
レーザーが対象物まで進む
↓
物体に反射してセンサーへ戻る
↓
往復時間を測定
↓
光の速度を使って距離を算出
この方式は、
ToF(Time of Flight)方式
と呼ばれます。
③ 点群データとは?
LiDARが取得する代表的なデータが、点群データです。
点群データとは、空間内の物体表面を大量の点で表現した3Dデータです。
一つひとつの点には、
- 横方向の位置
- 縦方向の位置
- 高さ
- センサーからの距離
- レーザーの反射強度
などの情報が含まれます。
レーザーを周囲へ照射
↓
複数の物体から反射光を取得
↓
それぞれの位置を点として記録
↓
大量の点を組み合わせる
↓
周囲の3D空間を再現
点の数が多いほど、物体の輪郭や空間の形状を細かく表現できます。
自動運転車では、点群データから車両、歩行者、道路、ガードレールなどを認識します。
④ LiDARはなぜ「3Dの目」と呼ばれる?
一般的なカメラは、周囲を平面的な画像として撮影します。
画像から奥行きを推定することもできますが、対象物までの距離を直接測定しているわけではありません。
一方、LiDARはレーザーを使って、それぞれの物体までの距離を直接測定します。
そのため、
- どの物体が近くにあるか
- どの程度の高さがあるか
- 障害物がどこにあるか
- 通路の幅はどの程度か
- 地面に段差があるか
を立体的に把握できます。
人間が両目を使って奥行きを認識するように、LiDARは周囲の空間を距離情報として捉えるため、AIやロボットの「3Dの目」と呼ばれます。
⑤ LiDARとカメラの違い
| 項目 | LiDAR | カメラ |
|---|---|---|
| 主な取得情報 | 距離・高さ・立体形状 | 色・模様・文字・映像 |
| 距離測定 | 直接測定できる | 画像から推定する |
| 信号の色 | 認識が苦手 | 認識しやすい |
| 道路標識の文字 | 認識が難しい | 認識しやすい |
| 立体構造 | 高精度に把握できる | 単眼では把握が難しい |
| 暗い場所 | 比較的利用しやすい | 照明条件に左右されやすい |
| 価格 | 比較的高くなりやすい | 比較的低コスト |
カメラとLiDARは、どちらか一方だけを使うのではなく、それぞれの強みを組み合わせることが重要です。
カメラが信号や標識を認識
+
LiDARが距離や形状を測定
↓
AIが情報を統合
↓
周囲の状況を正確に判断
⑥ LiDARとレーダーの違い
レーダーはレーザー光ではなく、電波を使って物体を検知します。
自動車では、ミリ波レーダーが前方車両との距離や速度を測定するために使われています。
| 項目 | LiDAR | レーダー |
|---|---|---|
| 使用するもの | レーザー光 | 電波 |
| 形状認識 | 高精度 | 比較的粗い |
| 距離測定 | 高精度 | 得意 |
| 速度測定 | 方式によって可能 | 得意 |
| 雨・霧への強さ | 影響を受ける場合がある | 比較的強い |
| 物体の輪郭 | 捉えやすい | 捉えにくい場合がある |
レーダーは悪天候に比較的強く、物体の速度測定を得意とします。
一方、LiDARは物体の立体的な形状や正確な位置の把握を得意とします。
⑦ センサーフュージョンとは?
センサーフュージョンとは、カメラ、LiDAR、レーダー、超音波センサーなど、複数のセンサーから得た情報を統合する技術です。
カメラで色・標識・車線を認識
+
LiDARで形状と距離を測定
+
レーダーで速度と距離を測定
↓
AIがデータを統合
↓
周囲の状況を総合的に判断
一つのセンサーだけに依存すると、そのセンサーが苦手な環境で認識精度が低下する可能性があります。
複数のセンサーを組み合わせることで、お互いの弱点を補い、安全性や信頼性を高められます。
⑧ LiDARの主な構成部品
| 部品 | 主な役割 |
|---|---|
| レーザー光源 | 測定対象へレーザーを照射する |
| 受光素子 | 反射して戻った光を検知する |
| 走査機構 | レーザーを複数の方向へ照射する |
| 光学部品 | レーザーを集光・分岐・反射する |
| 信号処理半導体 | 反射光の信号を処理する |
| 制御用半導体 | 測定や走査を制御する |
| AIプロセッサ | 点群データから物体を認識する |
| 筐体 | 部品を雨、振動、熱などから守る |
LiDARの性能は、レーザー光源や受光素子だけでなく、光学技術、半導体、ソフトウェア、機械設計によって決まります。
⑨ 受光素子とは?
受光素子は、対象物から戻ってきた微弱なレーザー光を検出する部品です。
代表的な受光技術には、
- フォトダイオード
- APD
- SPAD
- SiPM
などがあります。
遠くの物体から戻る光は非常に弱いため、高感度な受光素子が必要です。
受光感度が高くなると、より遠くの物体や反射率の低い物体を検知しやすくなります。
⑩ LiDARの測定方式
LiDARには、距離を測る方法によって複数の方式があります。
ToF方式
レーザー光が物体へ到達し、反射して戻るまでの時間を測る方式です。
構造が比較的分かりやすく、自動運転や測量などで広く利用されています。
FMCW方式
レーザー光の周波数を連続的に変化させ、送信光と反射光の差から距離や速度を測る方式です。
対象物との距離だけでなく、移動速度を直接測定できる可能性がある点が特徴です。
| 項目 | ToF方式 | FMCW方式 |
|---|---|---|
| 距離測定 | 光の往復時間を利用 | 周波数差を利用 |
| 速度測定 | 複数回の測定から推定 | 直接測定しやすい |
| 構造 | 比較的シンプル | 高度な光学技術が必要 |
| 普及状況 | 幅広く利用 | 次世代方式として注目 |
⑪ LiDARの走査方式
レーザーを周囲へ照射する方法にも、複数の種類があります。
- 機械回転式
- MEMS式
- フラッシュ式
- 光フェーズドアレイ式
⑫ 機械回転式LiDAR
機械回転式LiDARは、センサー本体や内部の光学部品を回転させ、周囲360度を測定する方式です。
自動運転車の屋根に搭載される円筒形のセンサーとして知られています。
メリット
- 広い範囲を測定できる
- 高密度な点群データを取得しやすい
- 実績が多い
デメリット
- 可動部品がある
- 小型化しにくい
- 振動や摩耗への対策が必要
- 価格が高くなりやすい
⑬ MEMS式LiDAR
MEMS式LiDARは、小型のミラーを半導体技術によって動かし、レーザー光の方向を変える方式です。
大きな回転機構を必要としないため、小型化や低価格化が期待されています。
メリット
- 小型化しやすい
- 車体へ組み込みやすい
- 機械回転式より可動部を小さくできる
- 量産に向いている可能性がある
デメリット
- 走査範囲に制限がある場合がある
- ミラーの耐久性が重要
- 高度な制御技術が必要
⑭ フラッシュLiDAR
フラッシュLiDARは、カメラのフラッシュのように、広い範囲へ一度にレーザー光を照射する方式です。
反射光を面状のセンサーで受信し、空間全体の距離を一度に測定します。
メリット
- 機械的な走査機構が不要
- 瞬間的に3D情報を取得できる
- 小型化しやすい
- 近距離の認識に向いている
デメリット
- 長距離測定が難しい場合がある
- 強いレーザー出力が必要になる場合がある
- 受光素子の性能が重要
⑮ 光フェーズドアレイ式LiDAR
光フェーズドアレイ式LiDARは、複数の光を電子的に制御し、機械的な可動部なしでレーザーの方向を変える方式です。
半導体チップ上へ光学機能を集積できれば、小型化、低価格化、耐久性向上につながる可能性があります。
メリット
- 機械的な可動部がない
- 高速走査が期待できる
- 半導体との集積が可能
- 小型化しやすい
課題
- 製造技術が難しい
- 光の制御精度が必要
- 測定範囲や出力の向上が必要
⑯ ソリッドステートLiDARとは?
ソリッドステートLiDARとは、大きな機械的回転部品を持たないLiDARの総称です。
MEMS式、フラッシュ式、光フェーズドアレイ式などが含まれる場合があります。
ソリッドステート化によって、
- 小型化
- 低価格化
- 耐久性向上
- 量産性向上
- 車体への組み込み
が期待されています。
自動車へ大量搭載するためには、性能だけでなく、価格、耐久性、量産性が重要です。
⑰ LiDARの測定距離
LiDARの測定距離は、用途や製品によって異なります。
| 用途 | 求められる測定範囲の例 |
|---|---|
| スマートフォン | 数メートル程度 |
| 屋内ロボット | 数メートルから数十メートル |
| ドローン | 数十メートルから数百メートル |
| 自動運転車 | 数十メートルから数百メートル |
| 測量・航空LiDAR | 高度や用途に応じて長距離 |
高速で走行する自動車では、遠くの障害物を早期に発見する必要があります。
一方、家庭用ロボットやスマートフォンでは、近距離を高精度に測定できることが重要です。
⑱ 自動運転車での活用
自動運転車では、LiDARが道路や周囲の車両を立体的に認識します。
周囲へレーザーを照射
↓
道路・車両・歩行者の点群データを取得
↓
AIが物体を分類
↓
物体までの距離と位置を計算
↓
安全な走行ルートを判断
LiDARによって、
- 前方車両との距離
- 歩行者の位置
- 道路の端
- 中央分離帯
- 工事用の障害物
- 立体駐車場の構造
などを把握できます。
特に、物体までの正確な距離を直接測れる点が、自動運転における大きな強みです。
⑲ ロボタクシーでの活用
ロボタクシーは、人間の運転手なしで一般道路を走るため、高い認識精度が求められます。
LiDARは、カメラやレーダーと組み合わせて、
- 交差点の形状
- 周囲の車両
- 横断する歩行者
- 自転車
- 路上駐車
- 道路工事
などを認識します。
取得した3Dデータを高精度地図と照合することで、車両が車線内のどこにいるのかを把握する用途にも利用されます。
⑳ モバイルロボットでの活用
物流倉庫や工場で働くモバイルロボットは、LiDARを使って壁、棚、人、荷物などを検知します。
LiDARで周囲を測定
↓
施設内の地図を作成
↓
現在位置を推定
↓
目的地までのルートを計算
↓
障害物を避けながら移動
床に磁気テープなどを設置せずに自律移動するAMRでは、LiDARとSLAMが重要な役割を果たします。
㉑ SLAMとは?
SLAMとは、
Simultaneous Localization and Mapping
の略称です。
日本語では、自己位置推定と地図作成の同時実行という意味です。
ロボットが周囲の地図を作りながら、その地図の中で自分がどこにいるのかを推定します。
LiDARで壁や柱を測定
↓
周囲の地図を作成
↓
過去の測定結果と比較
↓
自分の現在位置を推定
↓
安全な移動経路を計算
LiDAR SLAMは、物流ロボット、清掃ロボット、警備ロボット、無人建機などで利用されています。
㉒ 二足歩行ロボットでの活用
二足歩行ロボットは、人間と同じ建物や工場内を歩きながら作業します。
LiDARを利用することで、
- 壁や柱の位置
- 階段
- 床の段差
- 周囲の人
- 障害物
- 作業スペース
などを立体的に把握できます。
ただし、人型ロボットでは小型化や軽量化、消費電力の低減も重要です。
カメラや深度センサーと組み合わせて周囲を認識する構成もあります。
㉓ 四足歩行ロボットでの活用
四足歩行ロボットは、工場、プラント、建設現場、災害現場などの点検で利用されます。
LiDARを搭載すれば、暗い場所や複雑な地形でも、周囲の構造を立体的に測定できます。
- 配管の位置確認
- 設備周辺の地図作成
- 通路の障害物検知
- トンネル内部の測定
- 危険区域の遠隔調査
取得した3Dデータを過去のデータと比較し、設備の変形や異常を発見することも可能です。
㉔ ドローンでの活用
LiDARを搭載したドローンは、上空から地形や建物を立体的に測定します。
ドローンが上空を飛行
↓
地面や建物へレーザーを照射
↓
反射光を受信
↓
位置情報と組み合わせる
↓
地形の3Dデータを作成
ドローンLiDARは、
- 建設現場の測量
- 森林調査
- 災害状況の把握
- 送電線の点検
- 道路や橋の調査
- 遺跡調査
などに利用されます。
人が入りにくい山林や災害現場でも、短時間で広範囲を測定できる点がメリットです。
㉕ 森林調査での活用
航空機やドローンに搭載したLiDARを使うと、森林の高さや密度、地表の形状を測定できます。
レーザーの一部は樹木の葉や枝で反射し、一部は隙間を通って地面まで届きます。
複数の反射情報を分析することで、
- 樹木の高さ
- 森林の密度
- 地面の標高
- 樹冠の構造
- 森林資源量
などを推定できます。
森林管理、土砂災害対策、環境調査などで重要な技術です。
㉖ 無人建機での活用
無人建機では、LiDARを使って地形、土砂、他の建機、人、障害物などを認識します。
LiDARで作業現場を測定
↓
地形や障害物を3D化
↓
AIが作業ルートを計算
↓
建機が掘削・整地・運搬
↓
施工後の地形を再測定
設計データと実際の地形を比較することで、掘削量や施工進捗を確認できます。
災害現場や鉱山など、人が立ち入りにくい場所での遠隔施工や自動施工にも役立ちます。
㉗ スマート工場での活用
スマート工場では、LiDARを使って人、ロボット、設備、荷物の位置を把握できます。
- 搬送ロボットの自律移動
- 人とロボットの衝突防止
- 製品の形状検査
- 設備配置の3D測定
- 倉庫内の在庫把握
- 作業員の動線分析
工場全体を3Dデータ化し、デジタルツインと連携することで、生産工程の改善や設備配置の最適化にも利用できます。
㉘ インフラ点検での活用
道路、橋、トンネル、鉄道、ダムなどのインフラは、長期間の使用によって変形や劣化が起こります。
LiDARで構造物を定期的に測定し、過去の点群データと比較すれば、微小な変形を発見できる可能性があります。
インフラを3D測定
↓
点群データを保存
↓
一定期間後に再測定
↓
過去データと比較
↓
変形や劣化を発見
作業員が高所や危険な場所へ近づく回数を減らせる点もメリットです。
㉙ スマートフォンやARでの活用
近距離用LiDARは、スマートフォンやタブレットにも利用されます。
主な用途には、
- 部屋の3Dスキャン
- 家具の配置シミュレーション
- AR表示
- 人物や物体の立体測定
- 写真撮影時の距離認識
- 建築現場での簡易測量
などがあります。
スマートフォンで部屋の寸法や形状を測定し、仮想的に家具を置くといった使い方も可能になります。
㉚ デジタルツインとの関係
デジタルツインとは、現実の工場、建物、道路、都市などを仮想空間に再現する技術です。
LiDARは、現実空間を正確に3Dデータ化するための重要な入力装置です。
LiDARで現実空間を測定
↓
点群データを取得
↓
建物・設備・地形を3Dモデル化
↓
仮想空間にデジタルツインを作成
↓
シミュレーションや遠隔管理に活用
現実世界の変化を定期的に測定し、デジタルツインへ反映することで、設備管理や都市計画の精度を高められます。
㉛ スマートシティとの関係
スマートシティでは、街中に設置されたセンサーを使って、人や車両の流れを把握し、都市運営を効率化します。
LiDARを道路や交差点へ設置すれば、個人を撮影するカメラとは異なる方法で、物体の位置や動きを立体的に把握できます。
- 交通量の測定
- 歩行者の流れの分析
- 交差点の安全管理
- 駐車スペースの把握
- 混雑状況の分析
- 自動運転車への情報提供
将来的には、道路側のLiDARと自動運転車が情報を共有し、見通しの悪い交差点の安全性を高めることも考えられます。
㉜ フィジカルAIとの関係
フィジカルAIとは、AIが現実世界を認識し、状況を判断し、ロボットや機械を通じて物理的な行動を行う技術です。
LiDARは、フィジカルAIが現実世界を理解するための重要な入力装置です。
LiDAR・カメラ・各種センサー
↓
現実世界の情報を取得
↓
AIが人・物体・地形を認識
↓
行動や進路を判断
↓
ロボット・車両・建機を制御
生成AIが文章や画像を作るために大量のデータを必要とするように、フィジカルAIも現実世界を理解するためのセンサーデータを必要とします。
LiDARは、AIへ距離と3D形状の情報を提供する重要な技術です。
㉝ エッジAIとの関係
LiDARは1秒間に大量の点群データを生成します。
自動運転車やロボットでは、このデータを瞬時に解析しなければなりません。
そこで重要になるのが、センサーや機械の近くでAI処理を行うエッジAIです。
LiDARが点群データを取得
↓
車載・ロボット内のAI半導体で処理
↓
人や障害物を認識
↓
停止・回避・進行を即座に判断
すべてのデータをクラウドへ送っていては通信遅延が発生するため、安全に関わる判断はエッジ側で処理する必要があります。
㉞ LiDARを支える半導体
LiDARには、多くの半導体技術が使われています。
| 半導体・部品 | 主な役割 |
|---|---|
| レーザーダイオード | レーザー光を発生させる |
| 受光素子 | 反射光を検出する |
| アナログ半導体 | 微弱な受光信号を増幅する |
| マイコン | レーザー照射や走査を制御する |
| FPGA | 高速な信号処理を行う |
| GPU・AI半導体 | 点群データを解析する |
| メモリ | 点群データや地図を保存する |
| 通信半導体 | 車両やクラウドへデータを送信する |
LiDAR市場が拡大すると、センサー本体だけでなく、レーザー、受光素子、信号処理半導体、AI半導体などの需要も増える可能性があります。
㉟ シリコンフォトニクスとの関係
シリコンフォトニクスとは、半導体製造技術を使って、光を制御する部品をシリコンチップ上へ集積する技術です。
LiDARの光源、導波路、変調器、受光部などをチップ上へ集積できれば、
- 小型化
- 低価格化
- 量産性向上
- 低消費電力化
- 信頼性向上
につながる可能性があります。
次世代のソリッドステートLiDARやFMCW LiDARを支える技術として注目されています。
㊱ LiDARのメリット
距離を直接測定できる
画像から推定するのではなく、レーザーの反射時間を使って物体までの距離を測定できます。
3D空間を把握できる
物体の高さ、奥行き、輪郭、空間の構造を立体的に把握できます。
暗い場所でも測定しやすい
自らレーザーを照射するため、周囲の明るさに依存しにくい特徴があります。
高精度な地図を作成できる
測量、ロボット、デジタルツインなどで高精度な3D地図を作れます。
自律移動に利用できる
ロボットが自分の位置を把握し、障害物を避けながら移動するために利用できます。
㊲ LiDARの課題
価格
高性能なレーザー、光学部品、受光素子、信号処理半導体が必要で、価格が高くなりやすい傾向があります。
雨・雪・霧
レーザー光が雨粒、雪、霧などに反射し、測定精度が低下する場合があります。
汚れ
センサー表面に泥、ほこり、水滴などが付着すると、レーザーの送受信に影響します。
強い外光
太陽光や他の光源によって受光信号へノイズが発生する可能性があります。
可動部品の耐久性
機械回転式では、長期間の振動や回転による摩耗への対策が必要です。
大量のデータ処理
高密度な点群データをリアルタイムで処理するため、高性能な半導体が必要です。
㊳ 雨・霧・雪に弱いのはなぜ?
LiDARはレーザー光の反射を利用しているため、空気中の水滴や雪にも反応する場合があります。
レーザーを照射
↓
雨粒や霧に反射
↓
本来測定したい物体以外の信号が発生
↓
ノイズとして点群データへ表示
この問題に対応するため、
- AIによるノイズ除去
- 複数回の測定結果の比較
- レーダーとの併用
- レーザー波長の工夫
- 受光信号処理の高度化
などの技術が使われます。
㊴ 他のLiDARとの干渉
多数の自動運転車がLiDARを使うようになると、別の車両が照射したレーザーを誤って受信する可能性があります。
これをLiDAR同士の干渉と呼びます。
干渉を防ぐために、
- レーザーの照射タイミングを変える
- 固有の信号パターンを使用する
- 受信信号をAIで識別する
- FMCW方式を利用する
などの対策が研究されています。
㊵ LiDARの安全性
LiDARはレーザーを使用するため、目への安全性を考慮した設計が必要です。
自動車やロボットに搭載されるLiDARは、安全基準を満たす出力や波長で設計されます。
レーザーの出力を上げれば遠距離を測りやすくなりますが、安全性とのバランスが必要です。
そのため、
- レーザー出力
- 波長
- 照射時間
- 走査速度
- 光の広がり方
を調整しながら設計されます。
㊶ LiDARの低価格化が重要な理由
研究用や高価格な車両でLiDARを使うだけであれば、価格が高くても導入できます。
しかし、自動車、物流ロボット、家庭用ロボットへ大量搭載するには、価格を大きく下げる必要があります。
LiDARの量産が進む
↓
一台あたりの価格が低下
↓
自動車・ロボットへの搭載が増える
↓
さらに生産量が増加
↓
市場全体が拡大
ソリッドステート化、半導体への集積、部品点数の削減などが低価格化の鍵になります。
㊷ 今後のLiDARはどう進化する?
今後のLiDARでは、次のような進化が期待されています。
- 小型化
- 低価格化
- 長距離化
- 高解像度化
- 低消費電力化
- 耐久性向上
- 悪天候への対応
- 半導体チップへの集積
- 距離と速度の同時測定
特に、可動部品を減らしたソリッドステートLiDARや、速度も測定できるFMCW LiDARが注目される可能性があります。
㊸ 家庭用ロボットへの普及
LiDARの小型化と低価格化が進めば、家庭用ロボットへの搭載も増える可能性があります。
- ロボット掃除機
- 家庭用ヒューマノイド
- 見守りロボット
- 庭作業ロボット
- 家庭内搬送ロボット
家庭には家具、段差、人、ペットなどが存在するため、安全に移動するには周囲の立体的な把握が重要です。
LiDARによって、家庭内の地図を作成し、障害物を避けながら移動できるようになります。
㊹ 投資テーマとして見るLiDAR
LiDARは、単体のセンサーだけで完結する市場ではありません。
関連する投資テーマには、
- LiDARメーカー
- レーザー光源
- 受光素子
- 光学部品
- アナログ半導体
- FPGA
- GPU・AI半導体
- シリコンフォトニクス
- 自動運転
- ロボタクシー
- ドローン
- モバイルロボット
- ヒューマノイド
- 無人建機
- 測量
- デジタルツイン
- スマートシティ
- 点群解析ソフトウェア
などがあります。
LiDARは、AI、半導体、光学、ロボティクス、自動運転が交わる成長分野です。
㊺ 投資家が見るべきポイント
測定距離
どの程度遠くの物体まで正確に測定できるかを確認します。
解像度
取得できる点群の密度が高いほど、物体の形状を細かく把握できます。
測定範囲
水平方向や垂直方向をどの程度広く測定できるかが重要です。
価格
自動車やロボットへ大量搭載できる価格まで下げられるかを確認します。
量産能力
試作品だけでなく、安定した品質で大量生産できるかが重要です。
自動車メーカーなどへの採用
実証実験だけでなく、量産車、物流ロボット、産業設備へ採用されているかを見ます。
耐久性
振動、温度変化、雨、雪、ほこりなどに耐えられるかが重要です。
利益率
価格競争が激しくなる中で、十分な利益を確保できるかを確認します。
㊻ LiDAR投資のリスク
- 価格競争の激化
- 量産の遅れ
- 自動運転市場の成長遅延
- カメラ技術との競争
- 自動車メーカーの方針変更
- 開発費の増加
- 製品の耐久性問題
- 半導体や光学部品の供給不足
- 採用されても量産台数が少ない
- 期待先行による株価の割高化
LiDAR市場の成長性だけでなく、実際の受注、量産開始時期、販売台数、価格、利益率を見る必要があります。
㊼ カメラだけで自動運転は可能なのか?
自動運転のセンサー構成には、複数の考え方があります。
カメラを中心に周囲を認識する方法は、コストを抑えやすく、人間の視覚に近い情報を取得できる点がメリットです。
一方、LiDARを使う方法は、物体までの距離や立体形状を直接測定できる点が強みです。
| カメラ中心 | LiDAR併用 |
|---|---|
| センサーコストを抑えやすい | 距離を直接測定できる |
| 色や文字の認識に強い | 3D形状の把握に強い |
| 画像認識AIが重要 | 点群処理AIが重要 |
| 照明条件の影響を受けやすい | 雨や霧の影響を受ける場合がある |
どちらか一つが必ず正解というわけではなく、安全性、価格、用途、運行環境によって最適な構成が異なります。
㊽ LiDARが社会へ与える影響
LiDARの性能向上と低価格化が進むと、さまざまな産業の自動化が進む可能性があります。
LiDARが周囲を3Dで認識
↓
AIが人・物・地形を理解
↓
ロボットや車両が自律行動
↓
工場・物流・建設を自動化
↓
社会全体の生産性が向上
さらに、
自動運転車
+
ロボタクシー
+
ドローン
+
無人建機
+
ヒューマノイド
↓
現実世界で働くAIが拡大
という流れが生まれる可能性があります。
LiDARの進化を一本の流れで理解する
レーザー・受光素子・半導体の進化
↓
測定距離と解像度が向上
↓
小型化・低価格化が進む
↓
自動運転車やロボットへの搭載が増える
↓
大量の3Dデータが蓄積
↓
フィジカルAIの認識能力が向上
産業全体では、
自動運転・ロボット市場が拡大
↓
高精度な3D認識需要が増加
↓
LiDARの量産が進む
↓
光学・半導体・ソフトウェア市場が成長
↓
現実世界の自動化が加速
という流れが期待されます。
【まとめ】LiDARはAIが現実世界を理解するための3Dの目
LiDARとは、レーザー光を使って周囲の物体までの距離や立体形状を測定するセンサーです。
レーザーを照射し、反射して戻るまでの時間を測定することで、人、車、建物、道路、障害物などの位置を点群データとして取得します。
カメラが色、文字、信号、標識などの認識を得意とする一方で、LiDARは、
- 距離
- 高さ
- 奥行き
- 立体形状
- 空間全体の構造
を高精度に把握できます。
そのため、
- 自動運転車
- ロボタクシー
- モバイルロボット
- 二足歩行ロボット
- 四足歩行ロボット
- ドローン
- 無人建機
- スマート工場
- 森林調査
- インフラ点検
- デジタルツイン
- スマートシティ
など、幅広い分野で利用されています。
一方で、価格、雨や霧への対応、汚れ、耐久性、大量のデータ処理などの課題もあります。
今後は、ソリッドステート化、シリコンフォトニクス、FMCW方式などの進化によって、
- 小型化
- 低価格化
- 高精度化
- 長距離化
- 低消費電力化
- 量産性向上
が進む可能性があります。
投資テーマとして見ると、LiDAR市場はセンサーメーカーだけではありません。
レーザー光源、受光素子、光学部品、AI半導体、信号処理半導体、シリコンフォトニクス、点群解析ソフトウェアなど、幅広い産業に成長機会をもたらします。
生成AIが情報を考える頭脳だとすれば、LiDARは現実世界の距離や形状を読み取る3Dの目にあたります。
LiDARは、AIが現実世界を正確に認識し、安全に行動するフィジカルAI時代を支える中核技術の一つです。